[584호 2026년 11월] 뉴스 모교소식
따로 배운 동작, 연속으로 작업하는 휴머노이드AI 만들었다
오성회 교수 연구팀 개발, 보행·조작 데이터 통합 학습
따로 배운 동작, 연속으로 작업하는 휴머노이드AI 만들었다
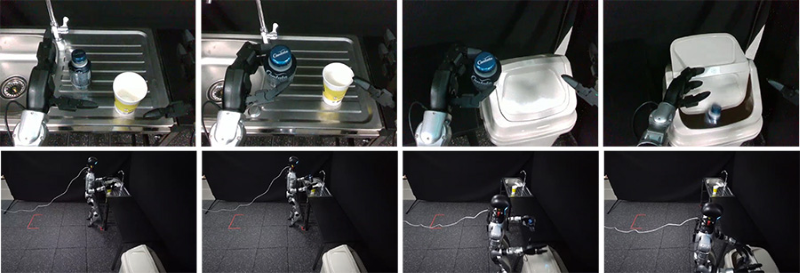
실제 휴머노이드에서 RISE를 이용해 연속 복합 작업을 수행하는 모습
오성회 교수 연구팀 개발
보행·조작 데이터 통합 학습
오성회 서울대 전기정보공학부 교수 연구팀이 보행과 물체 조작을 따로 학습한 뒤 여러 단계의 작업을 연속 수행하는 휴머노이드 인공지능(AI)을 개발했다. 보행과 조작의 전환 장면을 담은 긴 시연 데이터를 별도로 모으지 않아도 개별 행동을 자연스럽게 연결하는 비전-언어-행동(VLA) 프레임워크 ‘RISE’다.
휴머노이드는 걷기와 물건 집기·옮기기처럼 성격이 다른 동작을 이어서 해야 한다. 그러나 이동과 조작은 사용하는 관절과 움직임이 달라 하나의 AI가 안정적으로 익히기 어렵다. 연속 작업 시연은 중간에 한 번만 실패해도 전체 데이터가 불완전해져 수집 부담도 크다. 개별 행동 데이터는 비교적 쉽게 모을 수 있지만 언제 현재 동작을 끝내고 다음 동작으로 바꿀지 알려주지 못했다.
RISE는 공통 시각·언어 인식 모델에 여러 행동 전문가 모델과 이를 조정하는 메타 컨트롤러를 결합했다. 학습할 때 각 전문가가 행동을 얼마나 정확히 예측하는지 ‘책임도’를 계산해 잘하는 전문가가 해당 데이터를 더 많이 학습하도록 한다. 역할을 미리 지정하지 않아도 전문가가 작업 전환 시점을 판단한다.
연구팀은 43개 관절을 제어할 수 있는 휴머노이드 로봇 UnitreeG1과 시뮬레이션에서 성능을 검증했다. 사과·병·컵을 옮기는 2~4단계 시뮬레이션에서 RISE의 평균 성공률은 87.3%로, 엔비디아의 범용 휴머노이드 모델 GR00T 기반 비교 모델(73.6%)보다 높았다. 실제 로봇의 최대 5단계 작업에서도 평균 50.0%를 기록해 비교 모델(30.0%)을 20%포인트 앞섰다.
오 교수는 “개별적으로 수집된 보행·조작 데이터를 이용해 연속적인 복합 작업을 수행할 수 있다는 가능성을 보여줬다”고 말했다. 연구팀은 앞으로 이동하면서 물체를 조작하는 등 더 복잡한 전신 행동으로 연구를 넓힐 계획이다. 이번 논문은 로봇·지능형 시스템 분야 국제학술대회 IROS 2026에 채택됐다.